նախընտրելի դարձնել
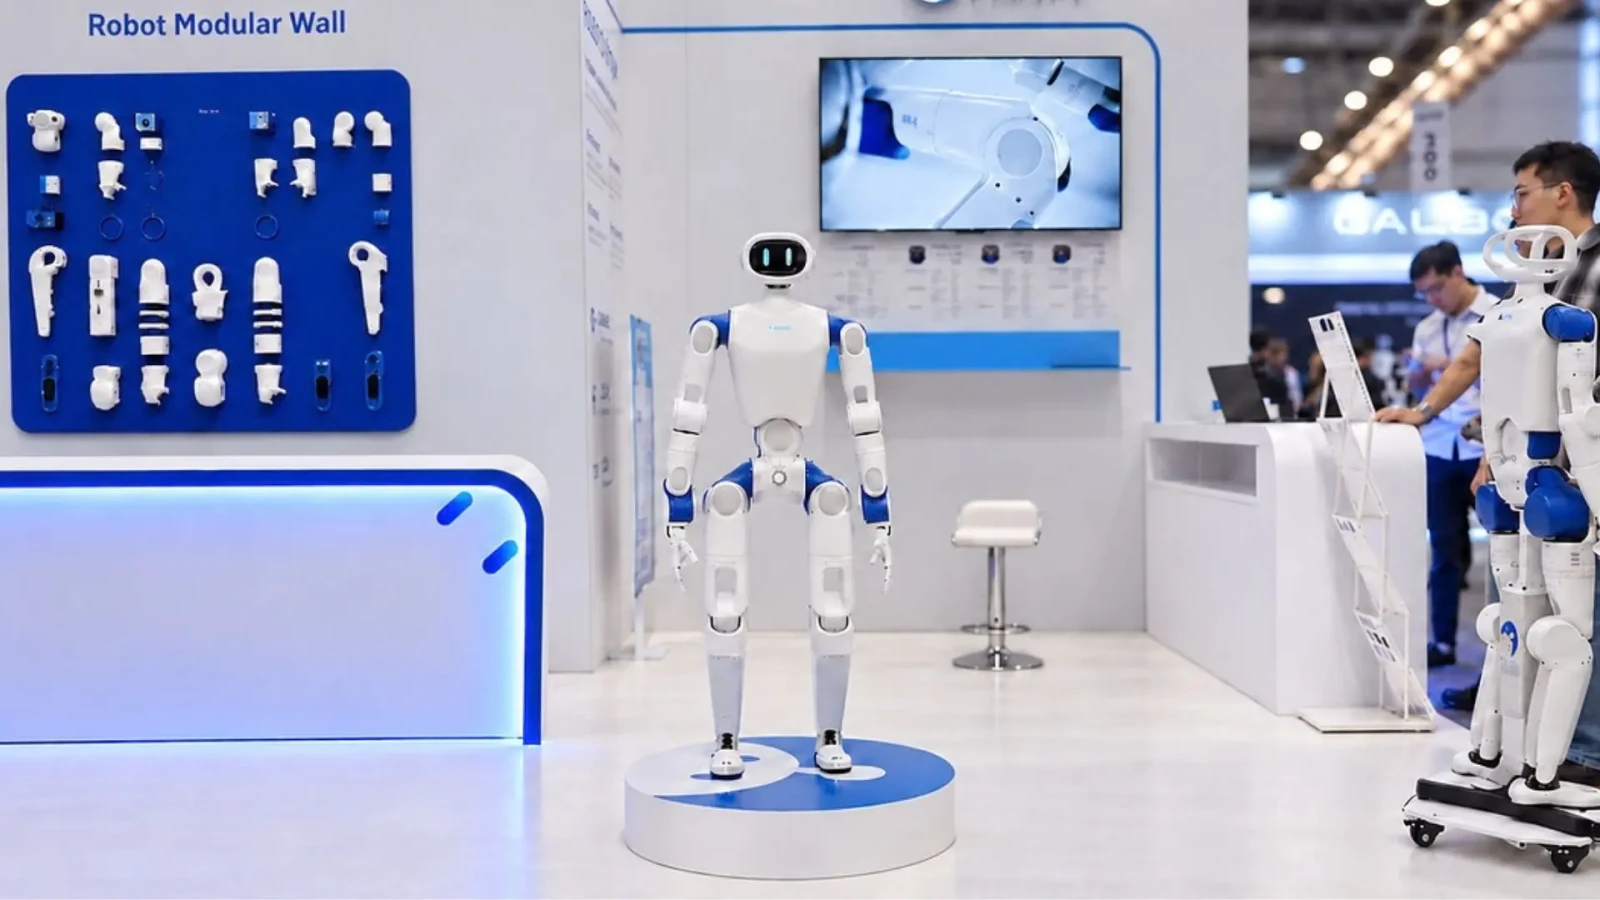
Չինական RoboParty ռոբոտաշինական ընկերությունը ներկայացրել է բաց կոդով RP1 մարդանման ռոբոտը, որը նախատեսված է հետազոտությունների, ուսուցման և ֆիզիկական արհեստական բանականության համակարգերի մշակման համար, գրում է Interesting Engineering-ը։
Պեկինում անցկացված IROS 2026 միջազգային համաժողովում մշակողները այցելուներին բառացիորեն առաջարկել են ստուգել նրա կայունությունը. ռոբոտը թույլ էր տալիս իրեն հրել և ոտքով խփել, ինչից հետո ինքնուրույն վերականգնում էր հավասարակշռությունը։
RP1-ը դարձել է RPO նախագծի հանրային շարունակությունը՝ հումանոիդ ռոբոտների մշակման բաց հարթակի, որը RoboParty-ն գործարկել էր 2026 թվականի հունվարին։ Նախագիծը GitHub-ում հավաքել է ավելի քան 2500 նշում։
Կայունության ցուցադրությունն ապահովում է PartyOS-ը՝ ընկերության բաց հետազոտական հարթակը, որը ներառում է UFO համակարգը հումանոիդ ռոբոտների շարժումները կառավարելու համար։ Այն օգտագործում է ուժեղացմամբ ուսուցում՝ առանց նախապես տրված սցենարների, ինչը ռոբոտին հնարավորություն է տալիս յուրացնել շարժումների միջև անցումները, արտաքին ազդեցությունից հետո հավասարակշռության վերականգնումը և ընկնելուց հետո անվտանգ վերականգնումը։
RoboParty-ն RP1-ում միավորում է ռոբոտի կորպուսը, շարժիչ մոդուլները, կառավարման համակարգը և ֆիզիկական արհեստական բանականության ալգորիթմները մեկ միասնական հարթակում։ Ընկերությունը նախատեսում է աստիճանաբար բացել շարժումների կառավարման համակարգերի, մոդելավորման միջավայրի, մշակման և ուսուցման գործիքների, ինչպես նաև ապարատային բաղադրիչների կառուցվածքների սկզբնական ծածկագիրը։
Այս մոտեցումը պետք է հետազոտողներին հնարավորություն ընձեռի ինքնուրույն փոփոխել ռոբոտի ապարատային և ծրագրային մասերը, ուսուցանել սեփական մոդելները և փորձարկել դրանք միասնական համակարգում։ Ընկերությունն ակնկալում է, որ բաց ճարտարապետությունը կօգտագործվի վերարտադրվող հետազոտությունների և հումանոիդ ռոբոտների կառավարման նոր ալգորիթմների մշակման համար։
Նրա կառուցվածքում օգտագործվում են RoboParty-ի մշակած Romomo շարժիչ մոդուլները, մեխանիկան և իրական ժամանակում շարժումների կառավարման համակարգը։ Այս տեխնոլոգիաները ստեղծվել են ընկերության նախորդ նախագծերի շրջանակում, ներառյալ երկոտանի RPO ռոբոտը և RP Hand ռոբոտացված դաստակը։
Մշակողները միաժամանակ ընդլայնում են PartyOS-ը՝ քայլվածքի կառավարման, շրջակա միջավայրի ընկալման, ամբողջ մարմնով մանիպուլյացիաների և ռոբոտի ինքնավար վարքագծի հնարավորություններ ավելացնելով։
RoboParty-ի տվյալներով՝ դրա մշակողների և հետազոտողների միջազգային համայնքը կազմում է ավելի քան 5 հազար մարդ։ Հոկտեմբերին ընկերությունը նախատեսում է ներկայացնել RP1-ի սկզբնական կոդի հետագա բացման մանրամասները։ Լրացուցիչ ծրագրային և ապարատային բաղադրիչները, ինչպես նաև զանգվածային արտադրության ծրագիրը սպասվում են 2026 թվականի չորրորդ եռամսյակում։