сделать предпочтительным
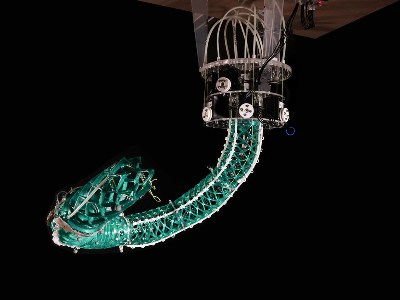
Команда из китайского университета разработала роботизированную руку на основе биомоделирования хоботов слона и щупалец осьминога, сообщает Синьхуа
Вдохновленная гибкостью хоботов слона и щупалец осьминога, команда ученых из китайского университета разработала очень гибкую спиральную мягкую роботизированную руку, сравнимую с человеческой рукой при выполнении множества задач по захвату.
Демонстрационные видеоролики показали возможности роботизированной руки, похожей на щупальце: она может крепко захватывать предметы разнообразных форм и размеров, такие как яйца, клубника и дата-кабель. Она также способна надежно ловить летящий теннисный мяч и быстро и точно наносить удары по мячу для настольного тенниса.