նախընտրելի դարձնել
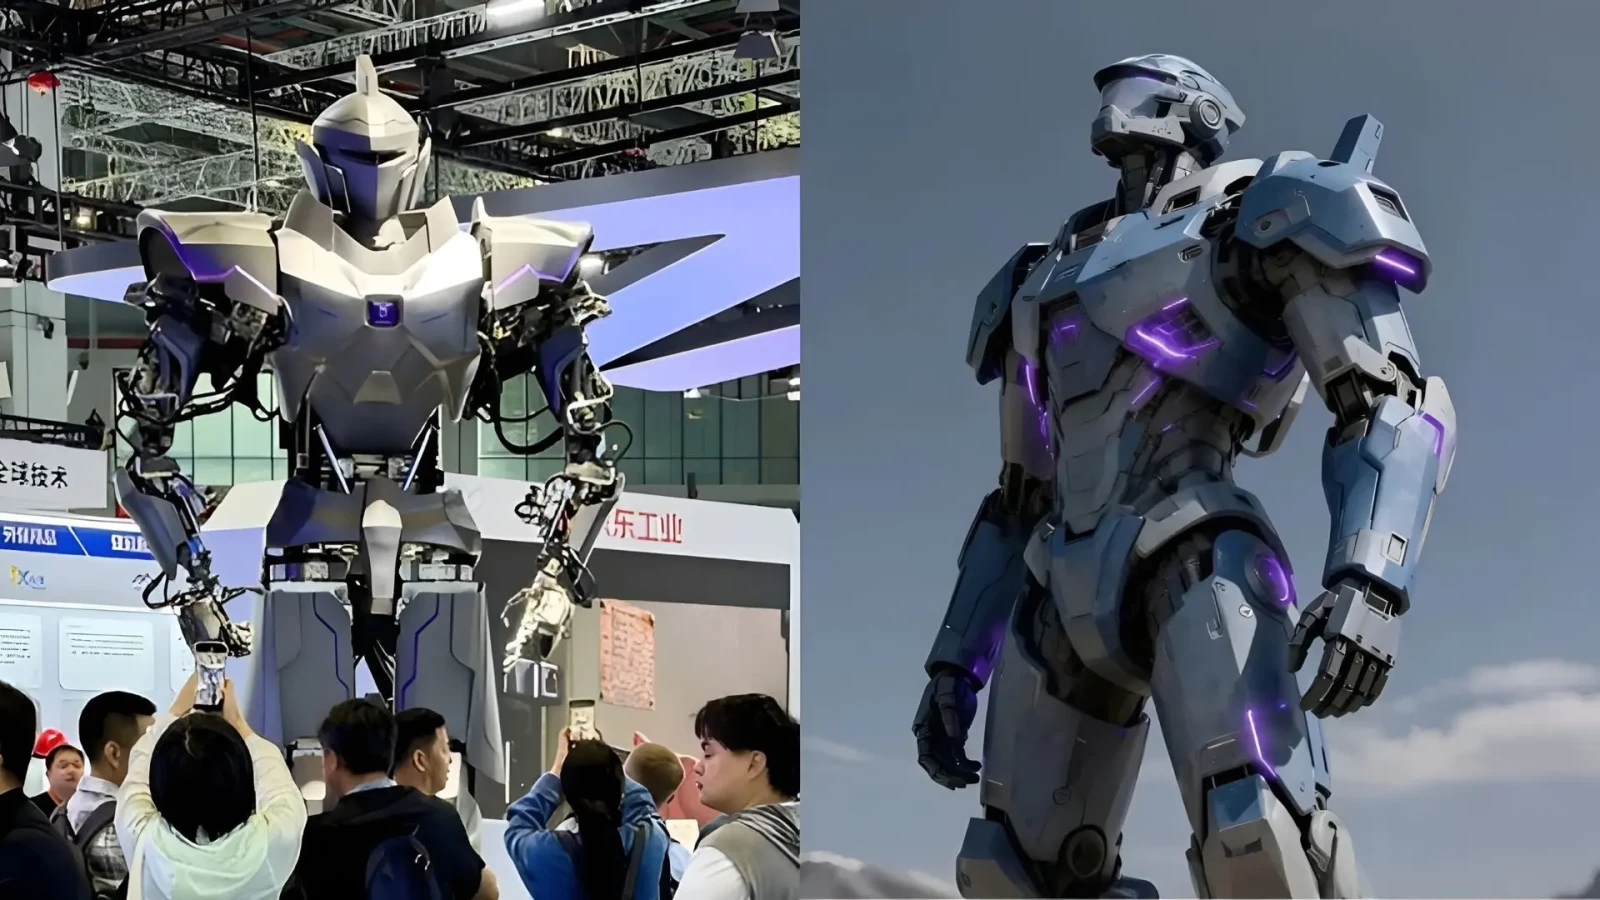
Չինական NeodraDynamics ընկերությունը ներկայացրել է ծանր մարդանման Neo1 ռոբոտը, որը նախատեսված է մեծ ֆիզիկական ուժ պահանջող արդյունաբերական առաջադրանքներ կատարելու համար, գրում է Interesting Engineering-ը։
Մեքենան համատեղում է հիդրավլիկ և էլեկտրական շարժիչներ, և, մշակողների հայտարարությամբ, ունակ է երկու ձեռքով բարձրացնել մոտ 500 կգ զանգվածով բեռ։ Ռոբոտը ներկայացվել է JD Industrial ընկերության հետ համատեղ 2026 թվականի Չինաստանի միջազգային արդյունաբերական ցուցահանդեսում (CIIF)։
Neo1-ը նախատեսված է աշխատելու այնպիսի պայմաններում, որտեղ մարդկանց հարկավոր է տեղափոխել ծանր դետալներ, գործ ունենալ վտանգավոր նյութերի հետ կամ աշխատել ծայրահեղ միջավայրում։ Մշակողներն այն դիտարկում են որպես պոտենցիալ օգնական արդյունաբերական ձեռնարկություններում, նավահանգիստներում, հանքերում և այլ վայրերում, որտեղ սովորական էլեկտրական ռոբոտների օգտագործումը կարող է սահմանափակվել բեռնատարողության պահանջներով։
Մեքենայի բարձրությունը դասվում է 13 ֆուտանոց դասին՝ մոտավորապես 4 մետր։ Կոնստրուկցիան նախատեսում է շարժման 41 աստիճան ազատություն, ինչը ռոբոտին թույլ է տալիս կատարել բարդ շարժումներ։ Դրանցից 39-ն ապահովվում են NeodraDynamics-ի սեփական մշակման մանրանկարչական թվային հիդրավլիկ շարժիչներով, իսկ նախաբազուկների ևս երկու պտտական հոդերը հագեցած են էլեկտրական շարժիչներով։
Յուրաքանչյուր հիդրավլիկ շարժիչ կշռում է մոտ մեկ կիլոգրամ և, ընկերության տվյալներով, զարգացնում է տոննաներով չափվող ուժ։ Երկու ձեռքերի հայտարարված ընդհանուր բեռնատարողությունը կազմում է 1102 ֆունտ, կամ մոտավորապես 500 կգ։
Միևնույն ժամանակ Neo1-ը նախատեսված չէ միայն ուժային գործողությունների համար։ Մշակողները հայտարարում են դիրքավորման կրկնելիություն ±0,0002 դյույմ մակարդակով՝ մոտ 5 միկրոմետր։ Այդպիսի ճշգրտությունը պոտենցիալ կերպով կարող է օգտակար լինել ծանր բաղադրիչների հավաքման ժամանակ, որտեղ անհրաժեշտ է համատեղել զգալի ուժը վերահսկվող շարժումների հետ։
Հիդրավլիկան հնարավորություն է տալիս զարգացնել մեծ ուժ մեխանիզմների համեմատաբար կոմպակտ չափերի դեպքում, սակայն բարձր պահանջներ է ներկայացնում հերմետիկության, ճնշման կառավարման և ջերմության հեռացման նկատմամբ։ Հիդրավլիկ և էլեկտրական շարժիչների համադրությունը կոչված է միավորելու բարձր հզորությունը կառավարման ճշգրտության հետ։
Ընկերությունը դիտարկում է Neo1-ի կիրառման մի քանի ուղղություն։ Արդյունաբերական ձեռնարկություններում այն կարող էր մասնակցել ծանր հանգույցների հավաքմանը և բեռների տեղափոխմանը, իսկ նավահանգիստներում՝ կատարել զանգվածային բաղադրիչների հետ կապված գործողություններ։ Միջուկային էներգետիկայում ռոբոտը պոտենցիալ կերպով կարող է օգտագործվել սարքավորումների սպասարկման և միջուկային վառելիքի հետ աշխատանքի համար։ Դրա համար կպահանջվեն ճառագայթային դիմադրության հաստատում և փորձարկումներ՝ համապատասխան կոնկրետ օբյեկտների պահանջներին։
Կիրառման այլ հնարավոր ոլորտների թվում մշակողները նշում են ստորջրյա ինժեներիան, հանքարդյունաբերությունը և աղետների հետևանքների վերացումը։ Ռոբոտը կարող էր օգնել փլատակների ապամոնտաժման, կոնստրուկցիաների քանդման և այլ վտանգավոր աշխատանքների ժամանակ։ Սակայն առայժմ խոսքը ենթադրվող օգտագործման սցենարների մասին է, ոչ թե հաստատված շահագործման արդյունքների։
Ժամանակակից մարդանման ռոբոտների մեծ մասն օգտագործում է էլեկտրական շարժիչներ։ Դրանք ապահովում են շարժումների ճշգրիտ կառավարում, սակայն հատկապես ծանր գործողություններ կատարելիս կարող են բախվել զարգացվող ուժի սահմանափակումների։ NeodraDynamics-ը հույս ունի, որ շարժիչների հիբրիդային համակարգը հնարավորություն կտա ընդլայնել նման մեքենաների հնարավորությունները։
Ընկերությունը հիմնադրել են տեխնիկական կրթությամբ և Ցինխուա համալսարանում աշխատանքի փորձով մասնագետները։ Բացի պատրաստի ռոբոտատեխնիկական հարթակներից, այն թվային հիդրավլիկ բաղադրիչներ է մշակում։
Ընկերության հիմնադիր Յան Տաոն հայտարարել է, որ խնդիրը պարզապես մարդկային անատոմիայի վերարտադրումը չէ, այլ մարդկանց ֆիզիկական հնարավորությունները գերազանցող և մարդու համար վտանգավոր աշխատանք կատարելու ունակ ռոբոտների ստեղծումը։
Ընդսմին, Neo1-ի գործնական արդյունավետությունը դեռ անկախ հաստատում է պահանջում։ Հայտարարված բնութագրերն ինքնին չեն ցույց տալիս, թե ռոբոտը որքան հուսալի կկարողանա երկար ժամանակ բարձրացնել ծանր բեռներ, աշխատել ցուցադրական պայմաններից դուրս և հաղթահարել իրական արդյունաբերական խնդիրները։